

 الکتروموتورهای صنعتی الکتروژن
 الکتروموتورهای صنعتی تک فاز الکتروژن
 الکتروموتورهای صنعتی تک فاز تک خازن CR الکتروژن
 الکتروموتورهای صنعتی تک فاز دوخازن CRS
 الکتروموتورهای صنعتی سه فاز الکتروژن
 الکتروموتور و الکتروپمپ کولر آبی الکتروژن
 پمپ کولر آبی الکتروژن
 الکتروموتور داکتی و فن کوئلی الکتروژن
 الکتروموتور مشعل الکتروژن
 پمپ تخلیه ماشین لباسشویی الکتروژن
 فلنج صنعتی الکتروژن
 الکتروموتورهای صنعتی موتوژن
 الکتروموتور تکفاز تک خازن CR موتوژن
 الکتروموتورهای تکفاز دو خازن CRS موتوژن
 الکتروموتورهای سه فاز با بدنه چدنی موتوژن
 الکتروموتورهای سه فاز با فریم آلومینیومی موتوژن
 الکتروموتور ضدانفجار موتوژن
 الکتروپمپ های صنعتی موتوژن
 پمپ آب صابون صنعتی موتوژن
 فلنج
راهنمای انتخاب الکتروموتور ۱۴۰۵؛ اصول پلاکخوانی و محاسبه توان


انتخاب الکتروموتور صنعتی نیازمند بررسی دقیق پلاکخوانی، کلاس عایقی، گشتاور و شرایط بار است. راهنمای گامبهگام محاسبه توان و خرید را اینجا بخوانید.
آنچه در این مقاله تخصصی میخوانید:
- ۱. تحلیل مشخصات مکانیکی بار و گشتاور مورد نیاز سیستم
- ۲. فرمولهای ریاضی و اصول محاسبه توان نامی الکتروموتور
- ۳. رژیم کاری و استانداردهای چرخههای عملیاتی (Duty Cycles)
- ۴. تحلیل جامع پلاکخوانی الکتروموتور بر اساس استانداردهای بینالمللی IEC
- ۵. کلاس عایقی، افزایش دمای مجاز و حفاظتهای حرارتی سیمپیچ
- ۶. تعیین درجه حفاظت بدنه (IP Rating) و کد نحوه نصب (Mounting Codes)
- ۷. ملاحظات کارکرد با درایو فرکانس متغیر (VFD) و پیشگیری از تخریب عایقی
- ۸. تحلیل هزینه چرخه عمر (LCC) و بازدهی اقتصادی انرژی (IE Codes)
- ۹. روشهای راهاندازی و دینامیک افت ولتاژ در شبکههای توزیع صنعتی
- ۱۰. چکلیست مهندسی نهایی برای خرید و تطبیق میدانی الکتروموتور
انتخاب الکتروموتور صنعتی متناسب با مشخصات دینامیکی بار، ولتاژ تغذیه و شرایط محیطی، اساسیترین گام مهندسی در جهت جلوگیری از توقف خطوط تولید، پیشگیری از سوختن سیمپیچ و بهینهسازی هزینههای برق مصرفی تجهیزات دوار است. عدم تطابق توان نامی، گشتاور راهاندازی و کد حرارتی موتور با الزامات کاربرد صنعتی، زمینهساز پدیدههای مخربی همچون افت ولتاژ شدید شبکه، افزایش دمای غیرمجاز و خرابی زودهنگام بیرینگها خواهد شد.
📌 خلاصه اجرایی و نکات کلیدی برای مهندسان و خریداران
- محاسبه گشتاور و توان: تعیین بار بر مبنای توان واقعی مکانیکی (کیلووات یا اسب بخار) و ارزیابی نسبت گشتاور راهاندازی به گشتاور نامی (LRT/FLT) مانع از خطای پرهزینه اورسایزینگ یا آندرسایزینگ میشود.
- کلاس بازدهی و ضریب توان: ارتقای رده انرژی از IE1 به ردههای بالاتر نظیر IE3 و کنترل ضریب توان (Cos φ بالای ۰. ۸۵)، بازگشت سرمایه سریعی را در چرخه عمر TCO تضمین میکند.
- تطابق حرارتی و درجه عایقی: استفاده از استاندارد عایقی Class F با اضافه دمای Class B، یک حاشیه امنیت دمایی پایدار در برابر اضافه بارهای گذرای فرآیندی پدید میآورد.
- سازگاری با تجهیزات کنترلی: در کاربردهای متصل به اینورتر (VFD)، انتخاب کلاس Inverter-Duty با عایقبندی تقویتشده و بیرینگهای عایق، از تخریب عایقی ناشی از dV/dt ممانعت به عمل میآورد.
۱. تحلیل مشخصات مکانیکی بار و گشتاور مورد نیاز سیستم
پیش از اقدام به بررسی کاتالوگ سازندگان، ارزیابی رفتار دینامیکی بار مکانیکی در سه حالت استاتیک، گذرا و دائم الزامی است. گشتاور یا نیروی دورانی تولید شده توسط روتور، بایستی بر کلیه اینرسیهای مقاوم محرک فیزیکی غلبه کند. بررسی دقیق اینرسی دورانی و منحنیهای مشخصه بار بر اساس معیارهای راهنمای انتخاب گیربکس و موتور صنعتی نشان میدهد که عملکرد مطلوب یک محرک، مشروط به پوشش سه نقطه کلیدی گشتاور است:
- گشتاور قفل روتور (Locked Rotor Torque – LRT): گشتاوری است که موتور در لحظه اعمال ولتاژ در شرایط سکون کامل روتور ایجاد میکند. در بارهای سنگین مانند آسیابها، بالمیلها، اکسترودرها و سنگشکنها، LRT باید حداقل ۲ تا ۲. ۵ برابر گشتاور نامی باشد تا سیستم دچار قفل مکانیکی و واماندگی نشود.
- گشتاور بار کامل (Full Load Torque – FLT): مقدار گشتاور پایدار تولیدشده در دور نامی و فرکانس کاری نامی که بار دائم سیستم را در بر میگیرد.
- گشتاور شکست یا حداکثر (Breakdown Torque – BDT): حد نهایی پایداری دینامیکی الکتروموتور پیش از افت ناگهانی دور و افتادن در ناحیه ناپایدار لغزش. این پارامتر برای مقابله با بارهای شوک در دستگاههایی مثل گیوتین و پرس حیاتی است.

نمایندگی الکتروژن و موتوژن سعدی تهران
مشاوره تخصصی و استعلام قیمت انواع الکتروموتور موتوژن و الکتروژن بر اساس توان و مشخصات پلاک
۲. فرمولهای ریاضی و اصول محاسبه توان نامی الکتروموتور
محاسبه توان نامی خروجی شفت باید مبتنی بر توان مکانیکی لازم برحسب کیلووات (kW) یا اسب بخار (HP) انجام پذیرد. خطای رایج در فرآیند انتخاب الکتروموتور، برآورد تجربی و غیردقیق است که عموماً به پدیده اورسایزینگ (Oversizing) و کارکرد موتور در لود زیر ۵۰ درصد ختم میشود. چنین حالتی باعث افت شدید راندمان و کاهش Cos φ خواهد شد.
فرمولهای محاسبه پایه مهندسی برای ارتباط بین گشتاور و توان به شرح زیر است:
P(kW) = [T(N.m) × n(rpm)] / 9550
P(HP) = [T(lb.ft) × n(rpm)] / 5252
در محاسبات میدانی برای تجهیزاتی نظیر نوار نقالهها، فنها و پمپهای گریز از مرکز، تلفات گیربکس، راندمان تسمه یا پولی و افتهای اصطکاکی در مسیر نیز باید لحاظ گردد. جهت تسلط بر جداول و مراجع محاسباتی، مطالعه مقاله تخصصی راهنمای جامع انتخاب الکتروموتور صنعتی + جدول محاسبات ۱۴۰۵ پیشنهاد میشود تا جزئیات توان مصرفی در ماشینآلات صنعتی به شکل مرحله به مرحله به دست آید.

۳. رژیم کاری و استانداردهای چرخههای عملیاتی (Duty Cycles)
استاندارد بینالمللی IEC ۶۰۰۳۴-۱ ده چرخه کاری تعریف کرده است که از S1 تا S10 نامگذاری میشوند. موتورهایی که برای کارکرد پیوسته ساخته شدهاند با موتورهایی که در چرخههای متناوب استارت و استپ قرار دارند، از منظر اتلاف حرارتی ساختار کاملاً متفاوتی دارند:


| کد رژیم کاری (Duty) | شرح عملکرد | کاربردهای متداول |
|---|---|---|
| S1 (Continuous Running) | کارکرد دائم زیر بار ثابت تا رسیدن به دمای تعادل پایدار حرارتی. | پمپهای آب صنعتی، فنهای هوارسان، کمپرسورهای پیوسته |
| S2 (Short-Time Duty) | کارکرد زیر بار برای مدتی محدود و سپس توقف تا سرد شدن کامل تا دمای محیط. | شیرهای کنترلی برقی، جکهای هیدرولیک باز و بسته کننده دریچه سد |
| S3 (Intermittent Periodic) | سیکلهای تکرارشونده شامل زمان کارکرد معین و زمان استراحت بدون بار. | جرثقیلهای سقفی صنعتی، ماشینهای پرس برشی، آسانسورهای باری |
| S4 to S6 | کارکردهای متناوب به همراه استارتهای متوالی سنگین یا ترمز الکتریکی. | خطوط نورد فولاد، نقالههای منقطع در بستهبندی سنگین |
نادیده گرفتن Duty Cycle مناسب حین انتخاب الکتروموتور موجب تنشهای حرارتی تکراری روی عایق سیمپیچ شده و سرعت اکسیداسیون رزین را تصاعدی بالا میبرد. برای تحلیل رژیم کاری و مشخصات الکترومکانیکی موتورهای ساخت داخل، بررسی مقاله راهنمای انتخاب الکتروموتور سه فاز الکتروژن + محاسبات فنی در ۱۴۰۵ دید دقیقی در تطبیق تجهیزات به بار میبخشد.


۴. تحلیل جامع پلاکخوانی الکتروموتور بر اساس استانداردهای بینالمللی IEC
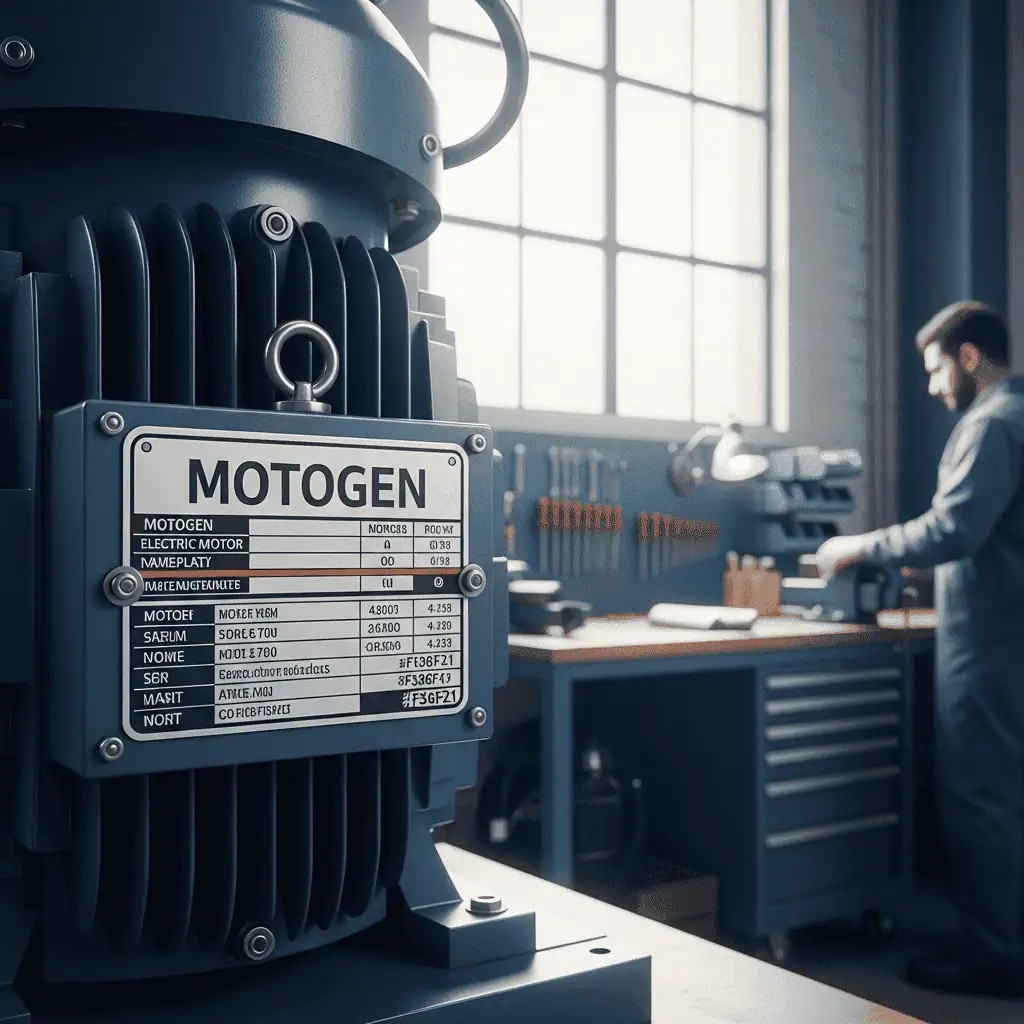
پلاک فلزی نصب شده روی بدنه ماشین آسنکرون، کلیه دادههای طراحی و مرزهای عملیاتی الکتریکی و مکانیکی دستگاه را بازتاب میدهد. درک دقیق کدهای فنی زیر برای هر مهندس برق و مکانیک اجتنابناپذیر است:
| آیتم پلاک | کد یا واحد | مفهوم کاربردی در بهرهبرداری |
|---|---|---|
| توان خروجی (Power) | kW / HP | توان مفید روی شفت؛ جریان مصرفی بر مبنای این توان و با اعمال بازدهی و ضریب توان تعیین میگردد. |
| ولتاژ و آرایش (Voltage/Connection) | Δ ۳۸۰ / Y ۶۶۰ V | نحوه اتصال ترمینالها (تخته کلمپ) در شبکههای ۳۸۰ ولت سه فاز (مثلث برای ۳۸۰ و قابلیت راهاندازی ستاره-مثلث). |
| جریان بار نامی (FLA) | Amperes | معیار قطعی ستینگ بیمتال، بریکر MPCB، انتخاب سایز کابل قدرت و کنتاکتورها. |
| سرعت نامی و لغزش | RPM | دور واقعی زیر بار کامل (مانند ۱۴۵۰ دور)؛ تفاوت آن با سرعت سنکرون (۱۵۰۰ دور) بیانگر لغزش (Slip) است. |
| رده بازدهی (IE Code) | IE1 تا IE4 | طبق IEC ۶۰۰۳۴-۳۰-۱؛ بازدهی مصرف انرژی الکتریکی در بار ۱۰۰٪، ۷۵٪ و ۵۰٪. |
| ضریب بهرهوری (Service Factor) | SF (مثلاً ۱.۱۵) | توانایی تحمل اضافه بار موقت به میزان ۱۵ درصد بدون آسیبدیدگی فوری ساختار سیمپیچ. |
در هنگام تجهیز سایتهای پالایشگاهی، پتروشیمی یا واحدهای ژنراتوری، استخراج متغیرهای درجشده بر روی برچسب موتور تعیینکننده است. راهکارهای ارزیابی این مقادیر در مقاله راهنمای کامل استفاده از جدول مشخصات الکتروموتور: گام کلیدی در انتخاب ژنراتور تدوین شده است.

۵. کلاس عایقی، افزایش دمای مجاز و حفاظتهای حرارتی سیمپیچ
سیستم عایقی استاتور بر اساس استاندارد IEC به کلاسهای A، B، F و H تقسیمبندی میشود. در صنعت مدرن، کلاس عایقی F با حداکثر دمای مجاز ۱۵۵ درجه سانتیگراد استاندارد رایج است، در حالی که در محیطهای بسیار داغ از کلاس H با تحمل ۱۸۰ درجه سانتیگراد استفاده میشود.
نکته اساسی، تفکیک «کلاس عایقی» از «افزایش دمای مجاز» (Temperature Rise) است. برترین موتورهای صنعتی دارای ساختار عایق Class F اما با افزایش دمای مجاز مطابق Class B (حدود ۸۰ درجه سانتیگراد در محیط ۴۰ درجه) طراحی میشوند. این اختلاف ۳۵ درجهای به عنوان یک حاشیه اطمینان (Thermal Margin) عمل کرده و طول عمر روغنکاری بیرینگها و لاک عایق سیم مسی را تا دو برابر ارتقا میدهد.
جهت حفاظت حرارتی برخط، تعبیه ترمیستورهای PTC یا سنسورهای پلاتینیومی RTD (نظیر PT100) در میان شیارهای سیمپیچ ضروری است. بررسیهای تخصصی منتشرشده در زمینه سنسورهای دمای سیمپیچ موتور و انواع روشهای مانیتورینگ حرارتی نشان میدهد که کنترل دقیق نقاط داغ (Hotspots) به ویژه در حالت کارکرد با اینورتر، ریسک تخریب عایقی ناشی از هارمونیکها را به صفر نزدیک میکند.
۶. تعیین درجه حفاظت بدنه (IP Rating) و کد نحوه نصب (Mounting Codes)
محیطهای صنعتی آکنده از ذرات ریز آلاینده، رطوبت، مواد خورنده شیمیایی و غبار معلق هستند. شاخص Ingress Protection (IP) دارای دو عدد معنادار است که طبق IEC ۶۰۵۲۹ تعریف میشود:


- رقم اول (حفاظت در برابر جامدات): عدد ۵ نشاندهنده مقاومت در برابر نشست غبار مضر (Dust-Protected) و عدد ۶ نماد نفوذناپذیری کامل در برابر کوچکترین ذرات غبار (Dust-Tight) است.
- رقم دوم (حفاظت در برابر مایعات): عدد ۵ مقاومت در برابر پاشش جت آب کمفشار، عدد ۶ حفاظت در برابر امواج شدید آب دریا یا شستشوی صنعتی با فشار، و عدد ۷ یا ۸ مقاومت در برابر غوطهوری در آب را تعیین میکند.
علاوه بر شاخص حفاظتی، انطباق کدهای نصب مطابق استاندارد IEC ۶۰۰۳۴-۷ برای اتصال صلب به شاسی و ماشینآلات حیاتی است:
- IM B3 (کد پایه دار): استقرار افقی بر روی فونداسیون به کمک پایههای ریختهگری شده.
- IM B5 (فلنج بزرگ بدون پایه): اتصال محوری مستقیم با فلنج دارای سوراخهای عبوری به پوسته گیربکس یا پمپ.
- IM B14 (فلنج کوچک بدون پایه): رزوه دار بودن سوراخهای فلنج جلویی برای فضاهای فشرده و ماشینهای سبک.
- IM B35 (پایه و فلنج ترکیبی): ایجاد بالاترین صلبیت مکانیکی هم بر روی بستر شاسی و هم در راستای کوپلینگ بار محرک.
تطبیق این کدها همراه با ارزیابی ابعاد شفت در مستند فنی مرجع فنی: جدول کامل توان، سرعت و فریم سایز الکتروموتور موتوژن با جزئیات سازگار با استانداردهای کارخانهای بررسی شده است.
۷. ملاحظات کارکرد با درایو فرکانس متغیر (VFD) و پیشگیری از تخریب عایقی
بهکارگیری اینورترها برای تغییر دور الکتروموتورهای قفس سنجابی مزایای فراوانی دارد، اما ماهیت پالسهای خروجی مدولاسیون پهنای باند (PWM) تنشهای دیالکتریک سهمگینی به وجود میآورد. ولتاژهای ضربهای ناشی از نرخ جهش شیب ولتاژ (dV/dt بسیار بالا) میتواند تا ۲ برابر ولتاژ شبکه در پایانههای موتور پیک ولتاژ ایجاد کند.
در پروژههای مجهز به اینورتر، فرآیند انتخاب الکتروموتور باید مؤلفههای زیر را لحاظ نماید:
- عایقبندی Inverter-Duty: سیمهای لاکی با مقاومت در برابر پدیده تخلیه جزئی (Corona Resistance) و رزینکاری تحت فشار خلاء (VPI).
- فن خنککننده مستقل (Forced Cooling / Separate Fan): از آنجا که فن نصبشده روی محور موتور با کاهش دور، افت دبی باد شدیدی پیدا میکند (متناسب با توان سوم دور)، در سرعتهای کاری زیر ۳۰ هرتز تعبیه فن مستقل با تغذیه جداگانه برای جلوگیری از سوختن موتور ضروری است.
- بیرینگ عایق (Insulated Bearings): در الکتروموتورهای توان بالا (بالای ۱۰۰ کیلووات) جفتشدگی خازنی بین سیمپیچ و روتور، جریانهای مخرب شفت را شکل میدهد. این جریانها با جهش از لایه نازک روغن بیرینگ، اثر الکتروفرسایش (EDM Fluting) ایجاد کرده و سبب تخریب شیار ساچمهها میشوند؛ استفاده از بیرینگهای سرامیکی یا رینگهای زمین شفت (Shaft Grounding Ring) آسیب مذکور را دفع میکند.
۸. تحلیل هزینه چرخه عمر (LCC) و بازدهی اقتصادی انرژی (IE Codes)
برخلاف برداشت اولیه، قیمت تدارک و خرید تجهیز تنها بخش کوچکی از هزینههای واقعی ماشینآلات دوار را در بر میگیرد. در یک چرخه عمر متوسط ۱۰ تا ۲۰ ساله برای یک موتور آسنکرون که به صورت مداوم کار میکند:
- ۲ تا ۳ درصد: هزینه خرید اولیه فیزیکی موتور.
- ۲ تا ۵ درصد: هزینههای تعمیرات، نگهداری، همراستاسازی و تعویض یاتاقانها.
- بیش از ۹۰ تا ۹۵ درصد: کل هزینه صورتحساب برق مصرفی در طول دوره بهرهبرداری.
بر اساس استاندارد IEC ۶۰۰۳۴-۳۰-۱، ردههای راندمان شامل IE1 (استاندارد)، IE2 (بالا)، IE3 (پریمیوم) و IE4 (سوپر پریمیوم) تعریف شدهاند. ارتقاء از کلاس IE2 به کلاس IE3 در الکتروموتورهایی با توان بالای ۳۰ کیلووات که سالانه بیش از ۶۰۰۰ ساعت کارکرد دارند، صرفهجویی هنگفتی در شبکه برق به همراه دارد و تفاوت قیمت اولیه خرید را در کمتر از ۱۲ الی ۱۸ ماه بازمیگرداند. علاوه بر کاهش مصرف کیلووات ساعت، موتورهای با راندمان بالا تلفات حرارتی کمتری در هسته استاتور و قفسه روتور داشته و این موضوع موجب عملکرد سردتر و استهلاک کمتر روغنکاری بیرینگها میشود.
۹. روشهای راهاندازی و دینامیک افت ولتاژ در شبکههای توزیع صنعتی
جریان راهاندازی الکتروموتورهای قفس سنجابی در حالت اتصال مستقیم به خط (Direct-On-Line یا DOL) بین ۶ تا ۸ برابر جریان بار کامل (FLA) است. این جریان هجومی شدید موجب افت ولتاژ مقطعی در شینههای اصلی کارخانه شده و میتواند رلههای حفاظتی سایر خطوط را تحریک یا کنترلکنندههای PLC را دچار ریست ناگهانی کند.


روشهای مرسوم مهار جریان استارت به شرح زیر است:
- راهاندازی ستاره-مثلث (Star-Delta): جریان استارت و گشتاور راهاندازی را به یکسوم (حدود ۳۳٪) حالت DOL کاهش میدهد. تنها پیششرط آن، وجود ولتاژ موتور به شکل ۳۸۰Δ / ۶۶۰Y در شبکه ۳۸۰ ولت است تا سیمپیچ در وضعیت مثلث تحمل ۳۸۰ ولت را داشته باشد. این شیوه برای بارهای با اینرسی سنگین توصیه نمیشود زیرا گشتاور راهاندازی نیز شدیداً کاهش مییابد.
- سافت استارتر (Soft Starter): با برش زاویه آتش تریستورها، ولتاژ اعمالی به موتور را به آرامی از یک مقدار پایه تا ولتاژ نامی افزایش داده و استارت بسیار نرمی با کنترل جریان در محدوده ۳ تا ۴ برابر جریان نامی بدون شوک مکانیکی به کوپلینگها و تسمهها ارائه میدهد.
- درایوهای فرکانس متغیر (VFD): ایدهآلترین شیوه راهاندازی که با کنترل نسبت ولتاژ به فرکانس (V/f ثابت)، جریان راهاندازی را در محدوده ۱۰۰ تا ۱۵۰ درصد جریان نامی مهار کرده و همزمان گشتاور راهاندازی نامی یا فراتر از آن را روی شفت تامین میکند.
۱۰. چکلیست مهندسی نهایی برای خرید و تطبیق میدانی الکتروموتور
جهت اطمینان از صحت فنی سفارش و جلوگیری از اتلاف منابع مالی، اجرای بررسیهای مرحله به مرحله زیر پیش از تایید نهایی ضروری است:
- تطابق توان مکانیکی و حرارتی: توان محاسبه شده مکانیکی بر حسب کیلووات با حاشیه ایمنی حداکثر ۱۰ الی ۱۵ درصد بالاتر از بار مستمر.
- ارزیابی گشتاورهای بحرانی: انطباق LRT موتور با لنگر اینرسی بار (J) و اطمینان از بالاتر بودن BDT نسبت به شوکهای ضربهای خط فرآیند.
- هماهنگی تغذیه الکتریکی: تطابق دامنه ولتاژ، فرکانس شبکه (۵۰ هرتز)، تلرانس افت ولتاژ، و سربندی ترمینالها در جعبه کلمپ.
- کلاس حفاظتی و عایقی: انتخاب حداقل IP55 برای مصارف عمومی سالنهای تولید و IP65 به بالا در سایتهای روباز و پر از گرد و غبار، همراه با عایقبندی کلاس F.
- مشخصات ارتعاشی و صدای مجاز: رعایت کلاس ارتعاشی Grade A یا B بر پایه IEC ۶۰۰۳۴-۱۴ به منظور کنترل نوسانات شفت بر روی بالشتک یاتاقانها.
- تجهیزات جانبی حفاظتی: منظور نمودن گرمکن ضد تقطیر (Anti-condensation Heater) برای مناطق ساحلی با رطوبت نسبی بالا، همراه با سنسورهای بیرینگ و سیمپیچ جهت پایش وضعیت دائمی.
با پیادهسازی گامبهگام این اصول فنی در هنگام انتخاب الکتروموتور، قابلیت اطمینان تاسیسات مکانیکی و الکتریکی به بالاترین سطح ممکن ارتقاء یافته و خطرات تحمیل هزینههای ناشی از خروج اضطراری تجهیزات از مدار به حداقل میرسد.
سوالات متداول
چه الزاماتی برای اتصال الکتروموتور به درایو فرکانس متغیر (VFD) جهت پیشگیری از آسیب سیمپیچ و بیرینگها وجود دارد؟
در کاربری با اینورتر باید سه فاکتور اساسی رعایت شود: ۱) استفاده از سیمپیچ Inverter-Duty مقاوم در برابر تخلیه جزئی و جهش ولتاژ (dV/dt)؛ ۲) نصب فن خنککننده مستقل (Forced Cooling) در دورهای کاری کمتر از ۳۰ هرتز به دلیل افت هوادهی پروانه سرخود شفت؛ ۳) استفاده از بیرینگهای عایق سرامیکی یا رینگ اتصال به زمین شفت در توانهای بالای ۱۰۰ کیلووات جهت تخلیه جریانهای گردابی شفت و جلوگیری از تخریب الکتروفرسایشی (EDM) ساچمهها.
مفهوم طراحی کلاس عایقی F با افزایش دمای مجاز B چیست و چه مزیتی در کارخانجات دارد؟
کلاس عایقی F تحمل حرارتی تا ۱۵۵ درجه سانتیگراد را تضمین میکند. در حالی که طراحی افزایش دمای مجاز مطابق با کلاس B (حداکثر ۸۰ درجه سانتیگراد اضافه دما روی دمای محیط ۴۰ درجه)، حاشیه اطمینان حرارتی حدود ۳۵ درجهای (Thermal Margin) فراهم میآورد. این اختلاف باعث میشود سیمپیچ در مواجهه با اضافه بارهای مقطعی فرآیندی یا نوسانات شبکه برق دچار تخریب لاک عایق نشده و طول عمر گریس یاتاقانها و موتور تا دو برابر افزایش یابد.
چرا پدیده اورسایزینگ (انتخاب موتور بزرگتر از نیاز واقعی بار) یک خطای پرهزینه مهندسی است؟
انتخاب موتوری با توانی فراتر از نیاز مکانیکی بار باعث میشود الکتروموتور دائماً در بار کمتر از ۵۰ درصد کار کند. پیامد این پدیده افت شدید بازدهی انرژی و سقوط فاحش ضریب توان (Cos φ) است که نه تنها هزینه خرید اولیه و تابلوسازی را بالا میبرد، بلکه جریان راکتیو کشیده شده از شبکه را تشدید کرده و به دلیل بالا بودن سهم ۹۰ تا ۹۵ درصدی برق در هزینه چرخه عمر (LCC)، خسارت مالی سنگینی ایجاد میکند.
پیششرط کلیدی پلاک الکتروموتور جهت راهاندازی ستاره-مثلث در شبکه سه فاز ایران چیست؟
برای راهاندازی با روش دوضرب ستاره-مثلث در شبکه ۳۸۰ ولت ایران، ولتاژ قید شده روی پلاک الکتروموتور باید به صورت Δ ۳۸۰ / Y ۶۶۰ V باشد تا هر فاز سیمپیچ در وضعیت دائم مثلث تحمل ولتاژ خط ۳۸۰ ولت را داشته باشد. چنانچه موتور با پلاک Δ ۲۲۰ / Y ۳۸۰ V به صورت مثلث در این شبکه قرار گیرد، اضافه ولتاژ اعمالی فوراً باعث اضافه جریان و سوختن الکتروموتور خواهد شد.
نیاز به تأیید محاسبات توان یا انتخاب دقیق فریم الکتروموتور دارید؟
مهندسان فنی آرکا موتورز آمادهاند با تطبیق دقیق دادههای پلاک و بار مصرفی خط تولید شما، بهترین الکتروموتور صنعتی (موتوژن یا الکتروژن) را پیشنهاد دهند. کلیه تجهیزات با ضمانت اصالت فابریک، گارانتی رسمی شرکتی و ارسال فوری به سراسر کشور تأمین میشوند.




۱ نظر درباره “راهنمای انتخاب الکتروموتور ۱۴۰۵؛ اصول پلاکخوانی و محاسبه توان”