

 الکتروموتورهای صنعتی الکتروژن
 الکتروموتورهای صنعتی تک فاز الکتروژن
 الکتروموتورهای صنعتی تک فاز تک خازن CR الکتروژن
 الکتروموتورهای صنعتی تک فاز دوخازن CRS
 الکتروموتورهای صنعتی سه فاز الکتروژن
 الکتروموتور و الکتروپمپ کولر آبی الکتروژن
 پمپ کولر آبی الکتروژن
 الکتروموتور داکتی و فن کوئلی الکتروژن
 الکتروموتور مشعل الکتروژن
 پمپ تخلیه ماشین لباسشویی الکتروژن
 فلنج صنعتی الکتروژن
 الکتروموتورهای صنعتی موتوژن
 الکتروموتور تکفاز تک خازن CR موتوژن
 الکتروموتورهای تکفاز دو خازن CRS موتوژن
 الکتروموتورهای سه فاز با بدنه چدنی موتوژن
 الکتروموتورهای سه فاز با فریم آلومینیومی موتوژن
 الکتروموتور ضدانفجار موتوژن
 الکتروپمپ های صنعتی موتوژن
 پمپ آب صابون صنعتی موتوژن
 فلنج
همه چیز درباره الکتروموتور؛ راهنمای جامع انتخاب و خرید ۱۴۰۵

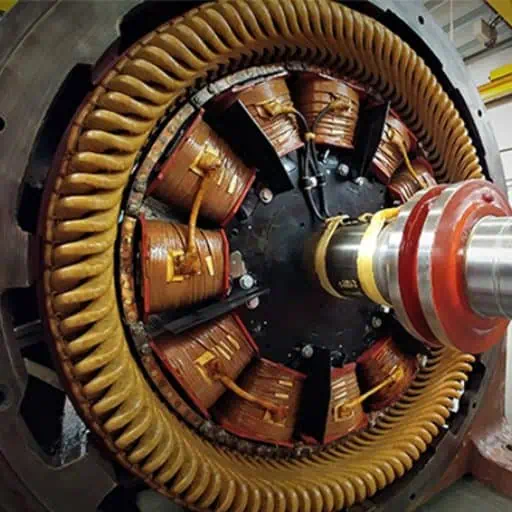
الکتروموتور چیست و چگونه کار میکند؟ بررسی انواع موتور الکتریکی تکفاز، سهفاز و نکات کلیدی محاسبه توان جهت خرید مطمئن در آرکا موتورز.
آنچه در این مقاله تخصصی میخوانید:
- ماهیت و اصول ترمودینامیکی الکتروموتور؛ تفاوت با دینام و ژنراتور
- کالبدشناسی و آنالیز متریال قطعات الکتروموتور صنعتی
- مکانیسم عملکرد و روابط ریاضی موتورهای القایی آسنکرون
- طبقهبندی فنی الکتروموتورها بر اساس منبع تغذیه و معماری داخلی
- راندمان انرژی طبق استاندارد IEC ۶۰۰۳۴-۳۰-۱؛ اهمیت اقتصادی کلاسهای IE
- اصول محاسبات مهندسی و سایزینگ توان و گشتاور الکتروموتور
- راهنمای گامبهگام پلاکخوانی تخصصی الکتروموتور
- تحلیل عواقب مهندسی سایزینگ اشتباه و آسیبشناسی الکتروموتور
- مقایسه ساختاری تولیدکنندگان الکتروموتور در بازار ایران
الکتروموتور یا موتور الکتریکی (Electric Motor)، قلب تپنده خطوط تولید، تأسیسات صنعتی و زیرساختهای مهندسی مدرن است که بیش از ۷۰ درصد از کل انرژی الکتریکی مصرفی در بخش صنعت جهان را به گشتاور و توان مکانیکی دورانی تبدیل میکند. عملکرد صحیح یک سیستم محرکه صنعتی، مستقیماً به سازگاری مشخصات دینامیکی، حرارتی و مکانیکی موتور با بار مصرفی وابسته است. از پمپهای فرآیندی غولپیکر در صنایع نفت و پتروشیمی تا سیستمهای دقیق نوار نقاله، میکسرها، دمندهها و کمپرسورها، انتخاب و سایزینگ بهینه این ماشینهای الکتریکی نقشی اساسی در تثبیت راندمان کارخانه و کاهش هزینههای استهلاک ایفا مینماید.
📌 خلاصه اجرایی و نکات کلیدی برای مهندسان و خریداران
- نکته کلیدی ۱: الکتروموتورها بر مبنای اصل القای فارادی و برهمکنش میدانهای مغناطیسی کار میکنند؛ تطبیق دقیق گشتاور راهاندازی و گشتاور نامی با منحنی بار مصرفی از سوختن زودهنگام کلافهای سیمپیچ جلوگیری میکند.
- نکته کلیدی ۲: در فرآیند سایزینگ، توجه به استانداردهای ابعادی فریم (IEC Frame Size)، سرعت همزمان و نامی براساس تعداد قطبها (۲، ۴، ۶ و ۸ پل) و نحوه اتصال (B3 پایهدار، B5 فلنجدار یا B35 مرکب) از شروط حیاتی جانمایی کوپلینگ و شاسی است.
- نکته کلیدی ۳: ارتقای سیستم محرکه به الکتروموتورهای با راندمان فوق ممتاز IE3 و IE4 طبق استاندارد IEC ۶۰۰۳۴-۳۰-۱ نه تنها مصرف برق را تا ۱۰ درصد کاهش میدهد، بلکه دمای کاری سیمپیچ را بهطور محسوسی پایین میآورد و عمر عایق کلاس F را دوچندان میسازد.
- نکته کلیدی ۴: کیفیت ورق هسته مغناطیسی (سیلیسدار با تلفات فوکو و هیسترزیس ناچیز)، درجه خلوص مس سیمپیچی، ساختار بلبرینگها و تطابق بالانس ارتعاشی بر اساس ISO ۱۰۸۱۶، فاکتورهای بنیادین تضمین طول عمر و ضریب قابلیت اطمینان سیستم به شمار میروند.
ماهیت و اصول ترمودینامیکی الکتروموتور؛ تفاوت با دینام و ژنراتور
در ادبیات مهندسی قدرت، دستگاهی که توان الکتریکی را با بهرهگیری از پدیدههای الکترومغناطیسی به انرژی مکانیکی دورانی یا خطی مبدل میسازد، موتور الکتریکی نام دارد. در نقطه مقابل، ژنراتورها قرار دارند که با دریافت انرژی مکانیکی از یک محرک اولیه مانند توربین، توان خروجی الکتریکی تولید میکنند. در صنایع سنتی ایران، گاهی واژه دینام بهجای موتور الکتریکی استفاده میشود، در حالی که در تحلیل ساختاری، بررسی دقیق تفاوت الکتروموتور و دینام نشان میدهد که دینام در اصل گونهای ژنراتور برق مستقیم (DC) بوده و استفاده از این واژه برای موتورهای القایی آسنکرون سه فاز، یک خطای مصطلح کارگاهی است.
براساس اطلاعات پایگاه Electric motor در دانشنامه ویکیپدیا، پیدایش الکتروموتورها حاصل کشف مایکل فارادی در سال ۱۸۲۱ بود که نشان داد چگونه جریان الکتریکی در مجاورت یک میدان مغناطیسی میتواند نیروی پیوسته جنبشی خلق نماید. تبادل انرژی در یک ماشین الکتریکی همواره با افت انرژی به صورت تلفات مسی ($I^2R$) در سیمپیچها، تلفات هسته (هیسترزیس و جریانهای گردابی فوکو)، تلفات اصطکاک مکانیکی و بادخور همراه است که نهایتاً به صورت انرژی حرارتی دفع میشود. از این رو، سیستم خنککاری و راندمان ترمودینامیکی دستگاه نقشی مستقیم در تعیین بارپذیری پایدار آن ایفا میکند.
نمایندگی الکتروژن و موتوژن سعدی تهران
مرجع تخصصی تأمین، استعلام قیمت و خرید انواع الکتروموتورهای صنعتی و خانگی موتوژن و الکتروژن با ضمانت رسمی اصالت کالا.
کالبدشناسی و آنالیز متریال قطعات الکتروموتور صنعتی
شناخت دقیق اجزای مکانیکی و الکتریکی یک ماشین صنعتی، اساس عیبیابی و پیشبینی رفتار دینامیکی آن را شکل میدهد. متریال و تلورانسهای هندسی در تکتک بخشها بر اساس استانداردهای DIN و IEC تدوین شدهاند:
| نام قطعه | متریال رایج | وظیفه اصلی | نکته فنی و مهندسی |
|---|---|---|---|
| استاتور (Stator Core) | ورقهای فولاد سیلیسدار با عایق لاک | تولید میدان مغناطیسی دوار متمرکز | ضخامت ورقات (معمولاً ۰. ۵ میلیمتر) تعیینکننده تلفات فوکو است. |
| روتور (Rotor) | میلههای آلومینیومی دایکست یا مسی | گردش ناشی از القای جریان و گشتاور لورنتس | طراحی مورب شیارها برای جلوگیری از پدیده دندانهزدگی (Cogging). |
| پوسته و فریم (Frame) | چدن داکتیل / آلومینیوم تزریقی | حفاظت فیزیکی و هدایت حرارت به محیط | پوسته چدنی جذب ارتعاش عالی دارد؛ پوسته آلومینیومی تبادل دمایی بالاتری دارد. |
| شفت (Shaft) | فولاد آلیاژی C45 یا VCN | انتقال گشتاور به بار مکانیکی متصل | مقاومت در برابر تنشهای برشی، پیچشی و خستگی خمشی حائز اهمیت است. |
| بلبرینگها و بیرینگها | فولاد کروم با گریس دما بالا | تثبیت موقعیت روتور و کاهش اصطکاک محوری و شعاعی | در توانهای بالا استفاده از بیرینگهای عایق در برابر جریانهای نشتی اینورتر الزامی است. |
| پروانه و هود خنککاری | پلیآمید تقویتشده یا آلومینیوم | ایجاد جریان هوای اجباری در راستای پرههای پوسته (TEFC) | سیستم تهویه دوطرفه متقارن جهت کار در هر دو جهت چرخش ساعتگرد و پادساعتگرد. |

مکانیسم عملکرد و روابط ریاضی موتورهای القایی آسنکرون
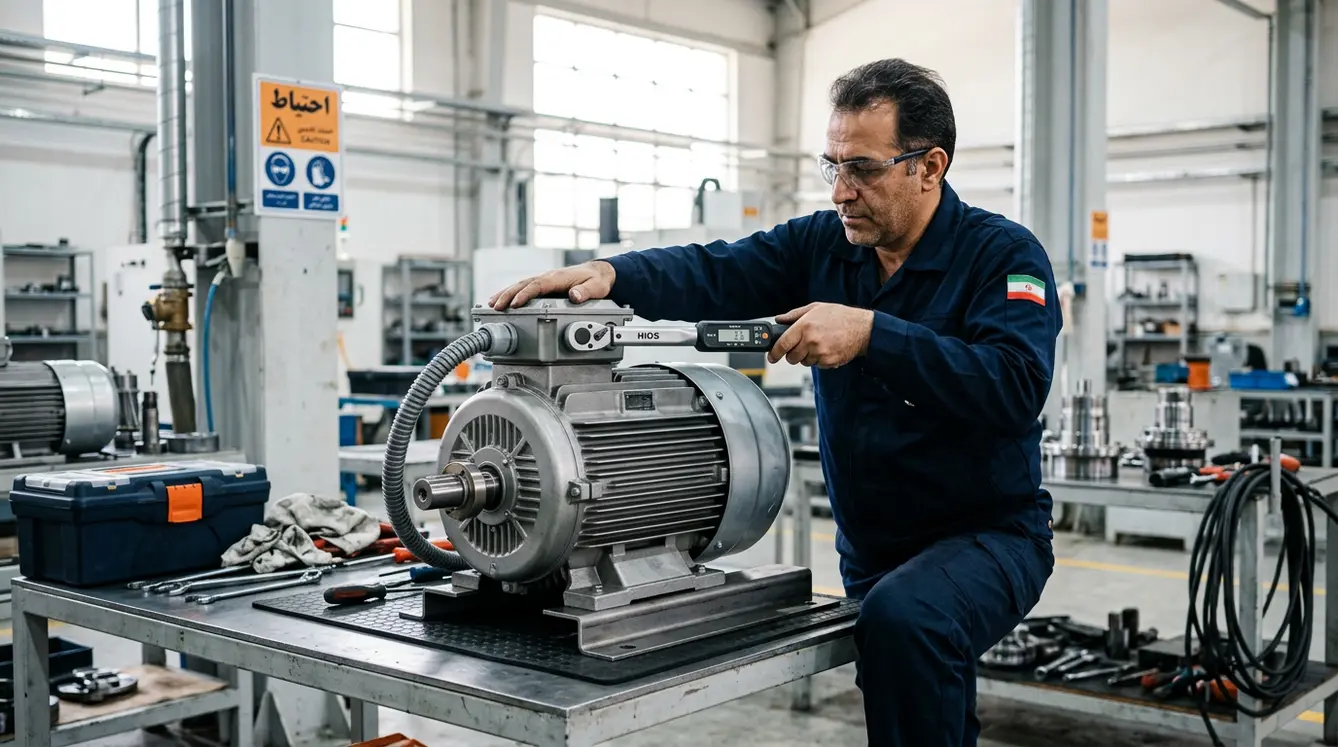
پایه و اساس کار ماشینهای القایی سه فاز AC، تولید میدان مغناطیسی دوار (RMF) در استاتور است. زمانی که تغذیه سهفاز متقارن با اختلاف فاز زمانی ۱۲۰ درجه الکتریکی به سه سیمپیچ تعبیهشده در شیارهای استاتور تزریق میگردد، میدانی فضایی با سرعت همزمان ($N_s$) پدید میآید. سرعت میدان بر اساس فرکانس شبکه ($f$) و تعداد جفتقطبهای موتور ($P$) توسط رابطه زیر محاسبه میشود:


$$N_s = \frac{120 \times f}{P}$$
در یک شبکه فرکانس ۵۰ هرتز (استاندارد ایران)، برای موتور ۲ پل، سرعت سنکرون ۳۰۰۰ دور در دقیقه و برای موتور ۴ پل، ۱۵۰۰ دور در دقیقه است. این میدان دوار با گذر از فاصله هوایی (Air Gap) بسیار ظریف میان استاتور و روتور (معمولاً بین ۰. ۲۵ تا ۲ میلیمتر)، میلههای هادی روتور را قطع میکند. بر طبق قانون القای فارادی، ولتاژ متغیری در میلهها القا شده و به دلیل اتصال کوتاه بودن حلقههای انتهایی روتور، جریانی عظیم در روتور جاری میگردد. طبق قانون لنز و نیروی لورنتس، این هادیها تمایل دارند جهت مقابله با عامل القا، به دنبال میدان حرکت کنند.
روتور هرگز نمیتواند دقیقاً به سرعت سنکرون برسد؛ زیرا در صورت همسرعت شدن، هیچ خط شار مغناطیسی توسط هادیها قطع نشده و گشتاور القایی به صفر تقلیل مییابد. به این اختلاف سرعت مکانیکی روتور ($N_r$) و سرعت میدان مغناطیسی ($N_s$)، پدیده «لغزش» یا اسلیپ (Slip) اطلاق میشود:
$$s = \frac{N_s – N_r}{N_s}$$
در عملکرد پیوسته و پایدار، لغزش یک موتور صنعتی معمولاً در بازه بین ۱ الی ۶ درصد قرار دارد که این امر نشاندهنده استحکام سرعت در برابر نوسانات بار است.
 اساس کار الکترو موتور القایی

طبقهبندی فنی الکتروموتورها بر اساس منبع تغذیه و معماری داخلی
تنوع کاربردهای صنعتی باعث گسترش گونههای متعددی از ماشینهای دوار شده است. طبقهبندی جامع این تجهیزات بر اساس نحوه تحریک و فازهای ورودی بدین شرح است:
۱. موتورهای جریان متناوب (AC Motors)
- موتورهای آسنکرون قفس سنجابی (Squirrel Cage Induction Motors): بیش از ۸۵ درصد کاربردهای نیروگاهی، کارخانهای و معدنی به این دسته اختصاص دارد. سادگی فوقالعاده در ساختار، عدم نیاز به جاروبک، هزینه پایین تعمیر و نگهداری و مقاومت بالا در شرایط محیطی خشن، از شاخصههای اصلی آن است.
- موتورهای روتور سیمپیچی شده (Slip Ring Motors): در صنایعی مانند آسیابهای سیمان، بالابرهای تناژ سنگین و سنگشکنها که نیازمند گشتاور راهاندازی بسیار بالا همزمان با کنترل جریان استارت هستند، با اتصال مقاومتهای متغیر به مدار روتور از این تیپ استفاده میشود.
- موتورهای سنکرون (Synchronous Motors): این ماشینها با سرعتی دقیقاً برابر با سرعت میدان سنکرون گردش میکنند. به دلیل راندمان بسیار بالا و قابلیت تنظیم ضریب توان (Power Factor) از حالت سلفی به خازنی، برای گرداندن کمپرسورهای عظیم و آسیابهای لولهای در صنایع پتروشیمی و ذوب فلزات اولویت دارند.
۲. موتورهای جریان مستقیم (DC Motors)
موتورهای DC اگرچه به دلیل وجود کلکتور، کموتاتور و جاروبکها نیازمند پایش مداوم و تعویض قطعات سایشی هستند، اما به لطف کنترلپذیری استثنایی بر روی سرعت و گشتاور در محدوده وسیع، همچنان در خطوط نورد پیوسته فولاد، جرثقیلهای فوق سنگین بندری و کشندهها کارایی دارند. انواع آن شامل موتورهای تحریک مستقل، شنت، سری و کمپوند است.
۳. موتورهای جریان متناوب تک فاز (Single-Phase AC)
موتورهای تکفاز به خودی خود توانایی تولید میدان مغناطیسی دوار متقارن را ندارند و نیازمند یک فاز کمکی هستند. برای ایجاد اختلاف فاز ۹۰ درجهای، از یک سیمپیچ کمکی و خازن استفاده میشود. این موتورها در مدلهای خازن استارت، خازن دائم (پایدار) و دو خازنه (کلاچدار) جهت مصارفی چون پمپهای ساختمانی، کمپرسورهای تبرید، فنها و ماشینآلات کارگاهی سبک کاربرد دارند.


راندمان انرژی طبق استاندارد IEC ۶۰۰۳۴-۳۰-۱؛ اهمیت اقتصادی کلاسهای IE
بر اساس بررسیهای جامع وزارت انرژی ایالات متحده (US Department of Energy – Motor Systems)، بیش از ۹۵ درصد از کل هزینه دوره عمر (Life Cycle Cost – LCC) یک الکتروموتور، مربوط به هزینه برق مصرفی آن در طول دوران خدمت است، در حالی که هزینه خرید اولیه کمتر از ۳ درصد و هزینه نگهداری حدود ۲ درصد مخارج را به خود اختصاص میدهد. به همین دلیل، انتخاب کلاسی با راندمان بالاتر، سرمایهگذاری سودآوری برای سازمانهای صنعتی تلقی میگردد.
کمیسیون بینالمللی الکتروتکنیک، کلاسهای راندمان موتورهای القایی را به دستههای زیر تفکیک نموده است:
- کلاس IE1 (استاندارد – Standard Efficiency): نسلهای اولیه با تلفات هسته و مس بالا که امروزه در اکثر کشورهای صنعتی تولید و بهکارگیری آنها ممنوع شده است.
- کلاس IE2 (راندمان بالا – High Efficiency): ارتقای طراحی از طریق کاهش فاصله هوایی و بهبود کیفیت عایق، استاندارد متداول حال حاضر در خطوط متوسط صنعتی.
- کلاس IE3 (راندمان ممتاز – Premium Efficiency): استفاده از ورقهای مغناطیسی مرغوبتر، افزایش حجم مس کلافها، طراحی تیغههای خنککننده بهینه و روتورهای با مقاومت کمتر. راندمان این سطح بین ۱. ۵ تا ۴ درصد بیشتر از IE2 است.
- کلاس IE4 (راندمان فوق ممتاز – Super Premium): بالاترین حد تکنولوژی القایی و موتورهای رلوکتانس مغناطیسی سنکرون (SynRM) که کمترین میزان هدررفت انرژی و داغشوندگی را ثبت میکنند.
اصول محاسبات مهندسی و سایزینگ توان و گشتاور الکتروموتور
برای تعیین صحیح توان الکتروموتور مورد نیاز یک سیستم، مهندسان نباید صرفاً به حدس و گمان یا تجربیات متکی باشند. جهت بررسی تفصیلی شیوههای تعیین بار، مطالعه راهنمای کامل محاسبه توان الکتروموتور صنعتی دیدگاهی تحلیلی ارائه میدهد. فرمول اساسی رابطه میان توان مکانیکی ($P$) بر حسب کیلووات، گشتاور نامی ($T$) بر حسب نیوتنمتر و سرعت نامی روتور ($N$) بر حسب دور بر دقیقه به این ترتیب است:
$$P (kW) = \frac{T (N\cdot m) \times N (RPM)}{9550}$$
از سوی دیگر، در هنگام سفارشگذاری و راهاندازی سامانههای صنعتی، بررسی مواردی چون اینرسی بار ($J$)، تعداد استارت و استپ در ساعت و ضریب سرویس موتور (Service Factor) حائز اهمیت است. در مواردی که دستگاه تحت فشارهای لحظهای قرار میگیرد، مراجعه به راهنماهای معتبری مانند راهنمای جامع انتخاب الکتروموتور صنعتی مانع از خطای دستکم گرفتن گشتاور شکست (Breakdown Torque) خواهد شد.
راهنمای گامبهگام پلاکخوانی تخصصی الکتروموتور
پلاک فلزی نصب شده روی بدنه (Nameplate)، شناسه هویتی موتور است که کدهای بینالمللی استاندارد شرایط کاری پایدار را اعلام میکند. تسلط بر مفاهیم پلاک، اولین گام اپراتوری ایمن به شمار میرود. برای شناخت عمیق جزئیات این پلاکها، راهنمای اصول پلاکخوانی و محاسبه توان الکتروموتور توضیحات مکملی در بر دارد. مفاهیم کلیدی مندرج در پلاک عبارتند از:
- کد فریم (IEC Frame Size): عددی نظیر 132M یا 160L که ارتفاع مرکز شفت تا سطح پایه را به میلیمتر مشخص ساخته و ابعاد فلنج و قطر شفت را طبق استاندارد یکپارچه میکند.
- کلاس حفاظتی اینگرس (IP Rating): استاندارد نفوذناپذیری در برابر آب و گرد و غبار. استاندارد IP55 به معنای محافظت در برابر نفوذ گردوغبار مضر و پاشش فواره آب از هر جهت است، در حالی که IP65 و IP66 برای محیطهای فرسایشیتر به کار میروند.
- کلاس عایقی حرارتی (Insulation Class): حداکثر دمای مجاز سیمپیچ را تعیین میکند. کلاس F تا ۱۵۵ درجه سانتیگراد و کلاس H تا ۱۸۰ درجه سانتیگراد تابآوری حرارتی دارد. امروزه استاندارد صنایع تراز اول، استفاده از عایق کلاس F با اضافه دمای مجاز کلاس B است که ضریب اطمینان بالایی خلق میکند.
- نحوه اتصال ترمینالها (Star/Delta): نمادهای $\Delta / Y$ ولتاژ اتصال را نشان میدهند. برای مثال، عبارت $400V \Delta / 690V Y$ بیانگر این است که در ولتاژ ۴۰۰ ولت خطی، کلافها باید به صورت مثلث و برای راهاندازی نرم ستاره-مثلث سیمبندی شوند.
- کد وظیفه و سیکل بارگذاری (Duty Cycle): از S1 تا S10 متغیر است. S1 نمایانگر کارکرد مداوم تحت بار پیوسته (Continuous Duty) بوده که متداولترین وضعیت در سیستمهای تهویه و فرآیندی است.


تحلیل عواقب مهندسی سایزینگ اشتباه و آسیبشناسی الکتروموتور
تحمیل بار کاری غلط بر الکتروموتور هزینههای پنهان متعددی دارد. در جدول زیر، ابعاد مهندسی پدیدههای تخریبی متداول ناشی از انتخاب نادرست تشریح شده است:
| نوع عدم تطابق | عواقب فنی و الکتریکی | پیامدهای فیزیکی و مکانیکی | راهکار پیشگیرانه مهندسی |
|---|---|---|---|
| سایز بیش از حد نیاز (Oversizing) | سقوط وحشتناک ضریب توان ($\cos\phi$) و افزایش چشمگیر توان راکتیو مصرفی | افت راندمان کاری موتور (موتور در بارهای کمتر از ۵۰٪ بازدهی پایینی دارد) | انتخاب بار در محدوده بهینه ۷۵٪ الی ۹۰٪ توان اسمی نامی |
| سایز کمتر از حد نیاز (Undersizing) | کشیدن جریان بیش از حد مجاز نامی و شکست عایقی سیمپیچ | افزایش حرارت داخلی طبق قاعده آرنیوس (هر ۱۰ درجه افزایش دما، عمر عایق را نصف میکند) | استفاده از رلههای حرارتی بیمتال و سنسورهای حرارتی PTC/PT100 تعبیهشده در شیارها |
| عدم تطابق اینرسی بار و موتور | طولانی شدن زمان راهاندازی و سوختن سیمپیچ به دلیل حضور در جریان قفل روتور | تنشهای برشی ناگهانی روی شفت، تغییر شکل خار و کوپلینگ | بهکارگیری درایوهای کنترل فرکانس متغیر (اینورتر VFD) یا سافت استارتر |
| ناهمراستایی محوری کوپلینگ (Misalignment) | نوسان بار و نامتعادلی خفیف جریان فازها | افزایش ارتعاشات هارمونیک ۲X، گود افتادگی موضعی بیرینگها و خرد شدن ساچمه | استفاده از تجهیزات همراستاسازی لیزری و پایش ارتعاشات بر اساس استاندارد ISO ۱۰۸۱۶ |
مقایسه ساختاری تولیدکنندگان الکتروموتور در بازار ایران
بازار ایران به واسطه ترکیبی از تولیدات بومی صاحبنام و برندهای وارداتی اروپایی و چینی، گزینههای متعددی پیش روی مدیران کارخانجات قرار میدهد. در بخش کاربریهای سبک تا نیمهسنگین صنعتی و مصارف خانگی، بررسی تخصصی در مقاله مقایسه موتوژن و الکتروژن نشان میدهد که تفاوتهای مشخصی در طراحی فریم، سیستم بالابر و فرآیند ریختهگری روتور میان این دو برند داخلی برجسته وجود دارد.
در کاربردهای فوق سنگین صنایع نفت، گاز، پتروشیمی و فولاد که نیازمند استانداردهای ضد انفجار (ATEX / IECEx) هستند، نامهایی نظیر WEG برزیل، زیمنس (Siemens) و ABB در کنار برندهای باکیفیت و استاندارد چینی وارداتی بازار، مورد استناد دفاتر مهندسی قرار میگیرند. در خرید و استعلام الکتروموتورها، تمرکز بر موارد زیر الزامی است:
- درجه بالانس دینامیکی روتور: تطابق با گرید بالانس G2.۵ بر اساس استاندارد ISO ۱۹۴۰ جهت تضمین حداقل لرزش در دورهای بالا.
- تجهیز به مقاومتهای گرمکن (Anti-condensation Space Heaters): برای ممانعت از تقطیر رطوبت روی عایق سیمپیچ در زمان خاموشی در مناطق مرطوب و ساحلی.
- استفاده از بیرینگهای برندهای مطرح: حضور بلبرینگهای معتبر نظیر SKF، FAG یا NSK که ضریب قابلیت اطمینان سیستم را تضمین مینمایند.
- تجهیزات ارتینگ و جاروبک خنثیکننده شفت: جهت دفع ولتاژهای سرگردان حاصل از سوئیچینگ فرکانس بالا در موتورهایی که با اینورتر کنترل میشوند و پیشگیری از پدیده قوس الکتریکی در بیرینگها (EDM Currents).
سوالات متداول
تفاوت کلاسهای راندمان انرژی (مانند IE2 و IE3) در چیست و آیا ارتقا به کلاس بالاتر توجیه اقتصادی دارد؟
بر اساس استاندارد بینالمللی IEC ۶۰۰۳۴-۳۰-۱، الکتروموتورهای کلاس IE3 (راندمان ممتاز) بین ۱. ۵ تا ۴ درصد تلفات کمتری نسبت به کلاس IE2 دارند که از طریق استفاده از ورقهای مغناطیسی با تلفات فوکو ناچیز، افزایش حجم مس کلافها و بهینهسازی جریان هوا محقق میشود. با توجه به اینکه بیش از ۹۵ درصد از هزینه کل دوره عمر (LCC) موتور مربوط به برق مصرفی است، کاهش مصرف انرژی هزینه اولیه خرید را طی چند ماه جبران کرده و به دلیل دمای کاری پایینتر، طول عمر عایق و بلبرینگها را به شکل چشمگیری افزایش میدهد.
پیامدهای فنی سایزینگ نامناسب (انتخاب توان بیشتر یا کمتر از بار واقعی) چیست؟
انتخاب موتور با توان بسیار بالاتر از نیاز (Oversizing) موجب افت شدید ضریب توان (کسینوس فی)، دریافت توان راکتیو بالا از شبکه و جریمه برق، به همراه افت راندمان به دلیل عملکرد در زیر ۵۰ درصد ظرفیت میشود. در مقابل، انتخاب موتور کوچکتر (Undersizing) منجر به جریانکشی بیش از حد مجاز، داغشدن طبق رابطه آرنیوس (کاهش ۵۰ درصدی عمر عایق به ازای هر ۱۰ درجه حرارت مازاد) و در نهایت سوختن سیمپیچ میگردد. بازه بهینه بارگذاری همواره بین ۷۵ تا ۹۰ درصد توان نامی پلاک است.
مفهوم ولتاژ درجشده روی پلاک الکتروموتور بهصورت 400V Δ / 690V Y چیست و چیدمان ترمینالها در برق ایران چگونه است؟
این عبارت نشان میدهد که حداکثر ولتاژ کاری مجاز برای هر یک از کلافهای داخلی موتور ۴۰۰ ولت است. از آنجا که در شبکه سهفاز ایران ولتاژ خط به خط ۴۰۰ ولت است، اتصال نهایی و دائم این موتور باید الزاماً بهصورت مثلث (Δ) بسته شود. همچنین در صورت نیاز به راهاندازی با کلید ستاره-مثلث، موتور ابتدا در حالت ستاره (Y) استارت شده و پس از رسیدن به دور نامی، به حالت مثلث منتقل میشود تا از شوک جریان شبکه و تنش مکانیکی جلوگیری شود.
علت آسیبدیدگی بلبرینگها در الکتروموتورهای متصل به اینورتر (VFD) چیست و چگونه پیشگیری میشود؟
سوئیچینگ فرکانس بالای ترانزیستورهای IGBT در درایوهای سرعت متغیر، سبب القای ولتاژ سرگردان روی شفت و عبور جریان تخلیه الکتریکی فرکانس بالا (EDM) از لایه گریس بیرینگ به پوسته میشود که فرسایش، ایجاد شیارهای میکروسکوپی و خرد شدن ساچمه را به همراه دارد. راهکار پیشگیرانه در توانهای متوسط به بالا، استفاده از بیرینگهای عایق الکتریکی (سرامیکی یا پوشش اکسید آلومینیوم)، نصب رینگ یا جاروبک ارتینگ شفت (Shaft Grounding Ring) و اعمال فیلترهای خروجی dV/dt است.
نیاز به انتخاب دقیق یا استعلام قیمت الکتروموتور صنعتی دارید؟
مهندسان فنی آرکا موتورز برای انتخاب بهینهترین الکتروموتور متناسب با شرایط کاری و بار مکانیکی در کنار شما هستند. خرید مستقیم، ضمانت اصالت کالا، گارانتی معتبر شرکتی و تحویل فوری به سراسر کشور را تجربه کنید.




۱ نظر درباره “همه چیز درباره الکتروموتور؛ راهنمای جامع انتخاب و خرید ۱۴۰۵”